| Продолжение. Предыдущая - пятая часть здесь. Шестое занятие нашей небольшой группы обещало быть очень интересным - помимо интересной темы "Ветвления в программах" мною были заготовлены интересные задания. |  |

четверг, 29 ноября 2012 г.
Кружок по робототехнике. Занятие шестое
среда, 28 ноября 2012 г.
Определение положения предмета с помощью датчиков расстояния
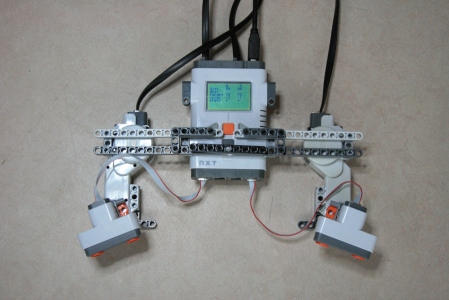
 | Понятие триангуляция знакомо многим, кто хоть раз разбирался как работают GPS приемники или тем, кто изучал что такое радиопеленгация. На самом деле это понятие пришло из геометрии и геодезии. Но сейчас пойдет речь именно о триангуляции, как способе определения координат или местоположении предмета. |
В качестве экспериментальной установки он использовал следующую конструкцию:
вторник, 27 ноября 2012 г.
Стильные штучки: LEGO граммофон
| Известная по многим своим LEGO-изобретениям Anika Vuurzoon представила на суд общественности свою новую работу: LEGO граммофон. Это музыкальное устройство выполнено вполне в духе предыдущих изобретений - стильно и функционально. | 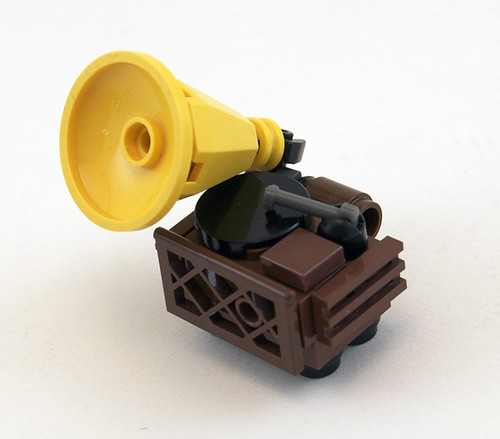 |
По своей сути, данный механизм работает так же как NXT секвенсор, о котором уже упоминалось в блоге: в зависимости от показаний на датчике цвета, NXT блок выводит разные ноты. Только в данном случае логика работы несколько усложнена, чтобы расширить диапазон распознаваемых нот - каждая нота кодируется не одним, а двумя цветами.
Кстати, довольно большую часть в этом проекте составляет специальная программа созданная Matthias Paul Scholz, которая преобразует любую музыкальную композицию в соответствующий цветовой круг.
Новинки отечественного видео-блогинга
| Старый знакомый - видео-блогер darkavengersmr поделился очередной радостью - вместе со своими детьми он собрал робота играющего крестики-нолики и победил все ошибки в оригинальной программе |  |
На самом деле на его блоге можно найти еще довольно свежие, крайне интересные материалы
воскресенье, 25 ноября 2012 г.
NXT и Python: мотор застрял?
 | Предыдущие статьи по программированию NXT роботов на языке Python можно считать вводными - они вкратце знакомили с базовыми API, применив которые можно было уже написать простые программы. |
Если попробовать запустить робота с небольшими (меньше 50 процентов) параметрами мощности с помощью функции
run() - такое, к примеру, возможно при движении тележки вдоль черной линии по PID регулятору, то соответствующий мотор может вообще не начать вращаться. Причем, при этом сам мотор может выдавать высокочастотный писк.Алгоритмы: черно-белое движение. Часть II с половиной
| В части II цикла обзора алгоритмов движения вдоль линии, траектория движения робота представляла из себя своеобразный зигзаг. Причем, если посмотреть на работу каждого колеса в замедленной съемке, то окажется, что существуют такие моменты времени, когда колесо крутиться назад (особенно это видно на больших колесах), хотя в программе никакого движения назад нет. |  |

Т.е. здесь четко видно общая тенденция движения вперед, но периодически колесо откатывается назад, во время выполнения остановки.
пятница, 23 ноября 2012 г.
Учимся у победителей!
 | Сразу после робототехнического фестиваля "РОБОФЕСТ", проходивший этой весной, организационный комитет всероссйиского этапа WRO объявил об очень интересной инициативе - они начали собирать фото- и видео- материалы роботов, которые участвовали в отборочных состязаниях WRO в России. |
Хотя все материалы были собраны еще летом, но по очевидным причинам они не выкладывались в свободный доступ - иначе конкуренты из других стран могли бы ознакомиться с удачными конструкциями еще до основного этапа WRO и использовать какие-то элементы в своих роботах.
Подписаться на:
Сообщения (Atom)
